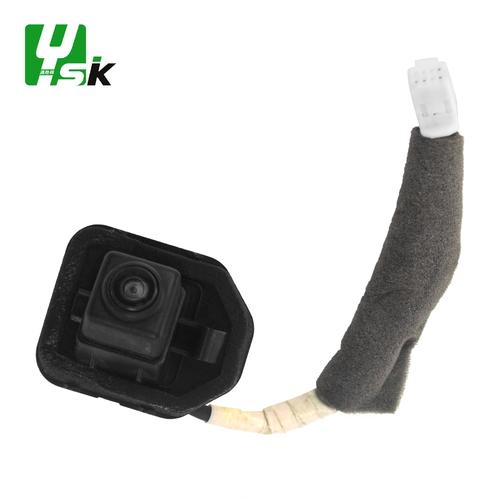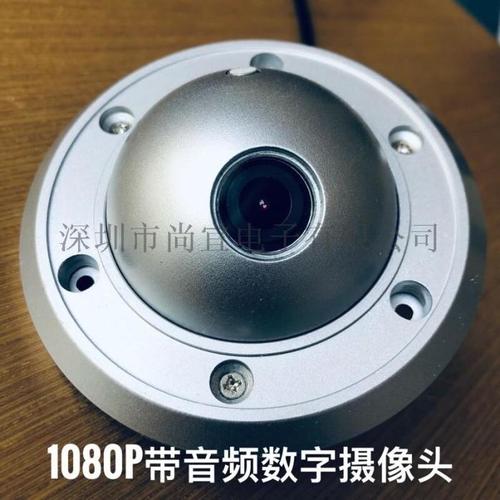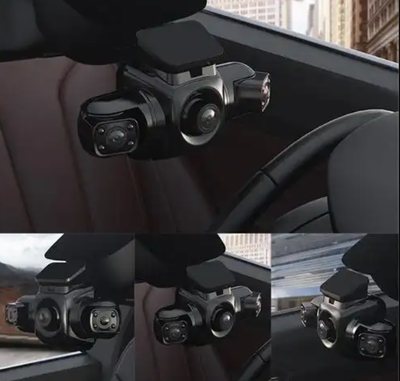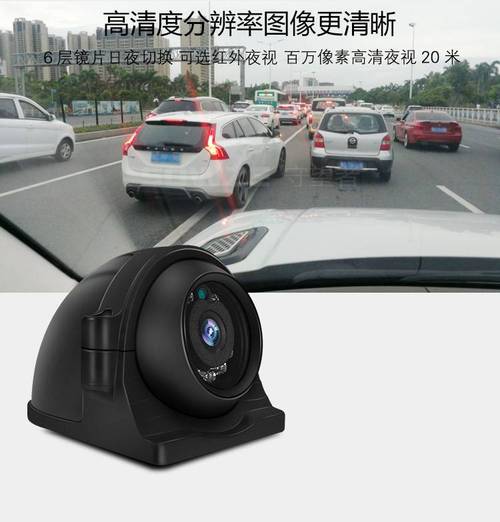
车载摄像头作为智能汽车感知系统的核心组件,近年来已从高端车型的专属配置迅速普及至主流市场。它不仅是行车记录仪的核心部件,更在高级驾驶辅助系统(ADAS)、自动驾驶、舱内监控等领域扮演着不可替代的角色。本文将从车载摄像头的技术类型、应用场景、性能要求及未来趋势四个维度展开分析。
一、车载摄像头的技术类型
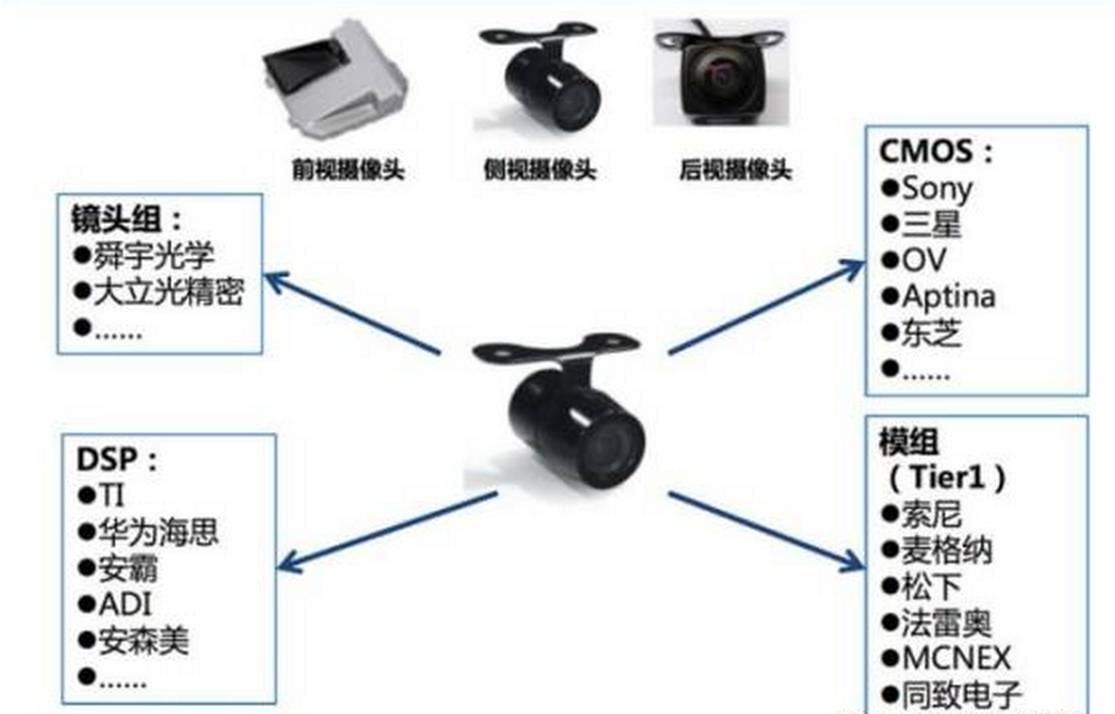
目前车载摄像头主要分为单目、双目和多目三类。单目摄像头结构简单、成本较低,适用于车道偏离预警、前车碰撞预警等场景;双目摄像头通过视差计算可获取深度信息,精度更高,常用于自动紧急制动和自适应巡航;多目摄像头则通过环视鱼眼镜头与长焦、广角镜头的组合,实现360度全方位感知,广泛应用于自动泊车和低速拥堵辅助。按安装位置还可分为前视、环视、后视、侧视及舱内监控摄像头,各自承担不同功能。
二、车载摄像头的核心应用场景
第一,行车安全辅助。前视摄像头可识别车道线、交通标志和行人,为车道保持和自动紧急制动提供视觉输入。第二,泊车辅助。环视摄像头拼接形成鸟瞰全景,帮助驾驶员在狭窄空间内安全操作。第三,驾驶员状态监测(DMS)。舱内摄像头通过眼部追踪和面部识别,检测疲劳驾驶与分心行为。第四,座舱交互。手势控制和乘客检测功能正向中高端车型快速渗透。第五,自动驾驶感知冗余。摄像头与毫米波雷达、激光雷达融合,构成多传感器融合方案,提升系统鲁棒性。
三、严苛的性能要求
车规级车载摄像头对可靠性与环境适应性有极高门槛。其一,耐温范围需覆盖-40°C至85°C甚至更高,镜头与感光芯片需在剧烈温度变化下保持成像稳定。其二,高动态范围(HDR)能力至关重要,以应对隧道出入口、逆光等复杂光照条件。其三,防眩光与去污镀膜能减少雨雪泥水造成的视觉退化。其四,低照度性能依赖于大光圈镜头与高灵敏度CMOS传感器,保证夜间成像清晰。其五,满足ISO 26262功能安全标准及EMC电磁兼容要求,才能进入整车供应链。
四、技术演进与未来趋势
随自动驾驶等级向L3及以上演进,车载摄像头正朝高分辨率(8MP成新标配)、宽视角与高帧率方向突破。基于深度学习的视觉算法与摄像头的端侧计算能力日益增强,使多个摄像头链路支持前融合与后融合。另一方面,去模组化与主控芯片集成趋势降低布线复杂度,域控制器集中处理取代分布式设计。与此AI算法对数据质量的持续追求并不意味着完全依赖高端硬件,更需要考虑性价比。工业界面与信息安全的显著重要性正在强化,欧洲联盟型式认证与美国汽车工程师协会标准中的规定会扩展设备关注范围。含预置存行为的现代执行工具很可能因此进步得到更集中统一处理,建立与司机及多方环境之间的运行统计闭环——摄像正在从辅助工具演化为对消费产品核心的准信息通道需确保目标功能配置足够稳定。